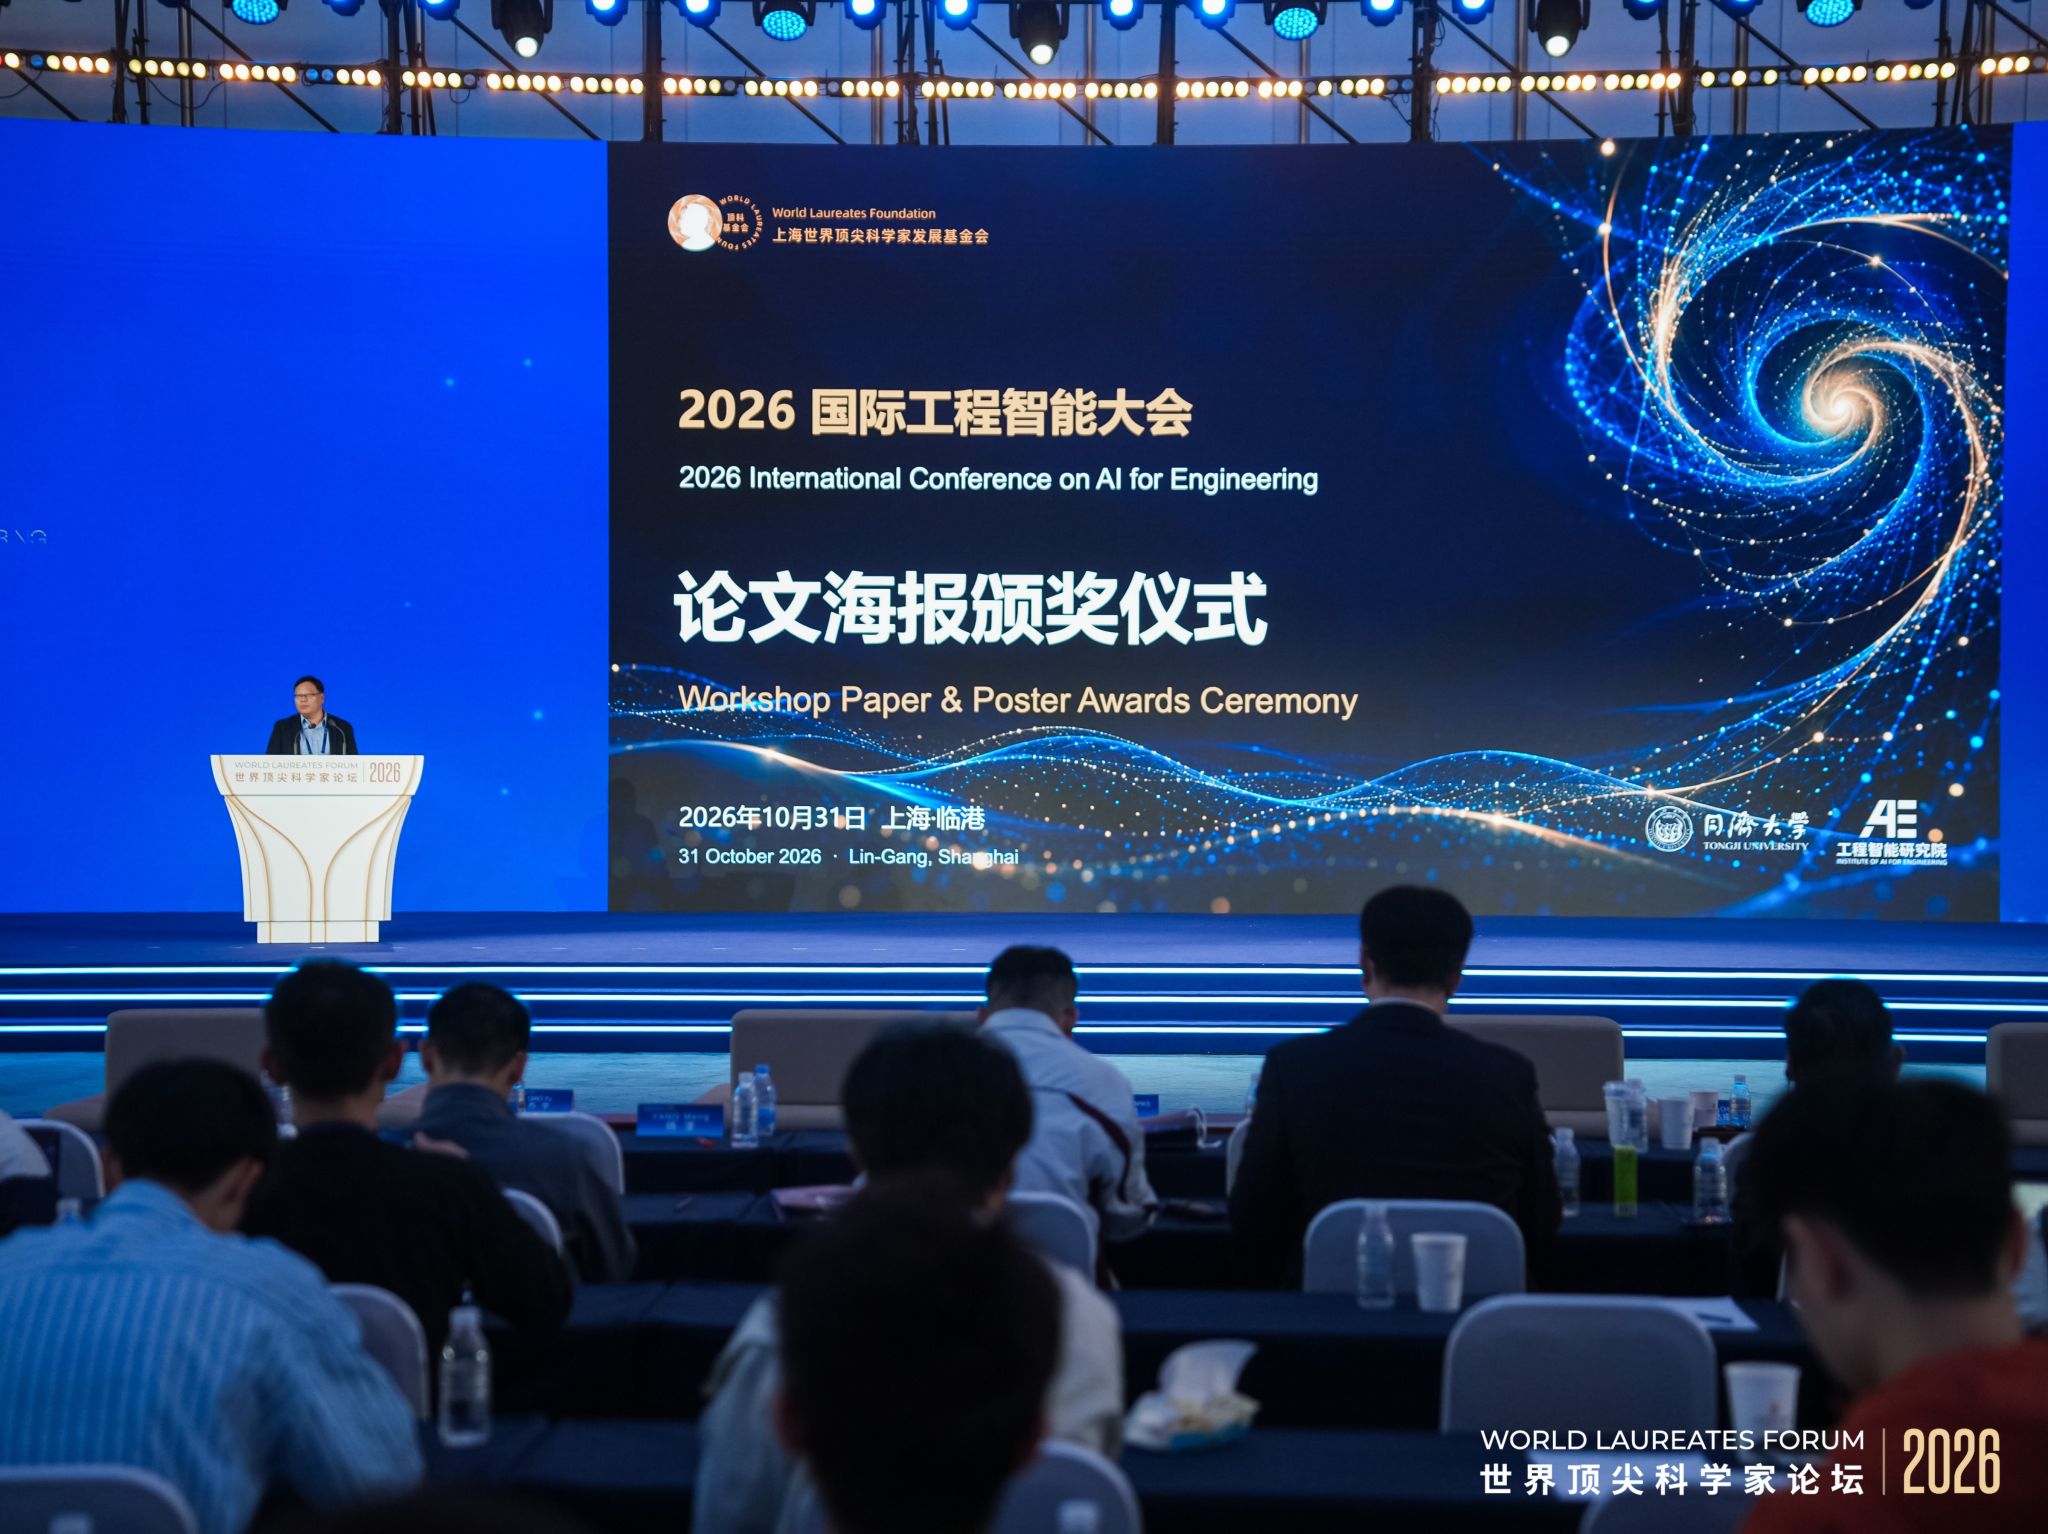
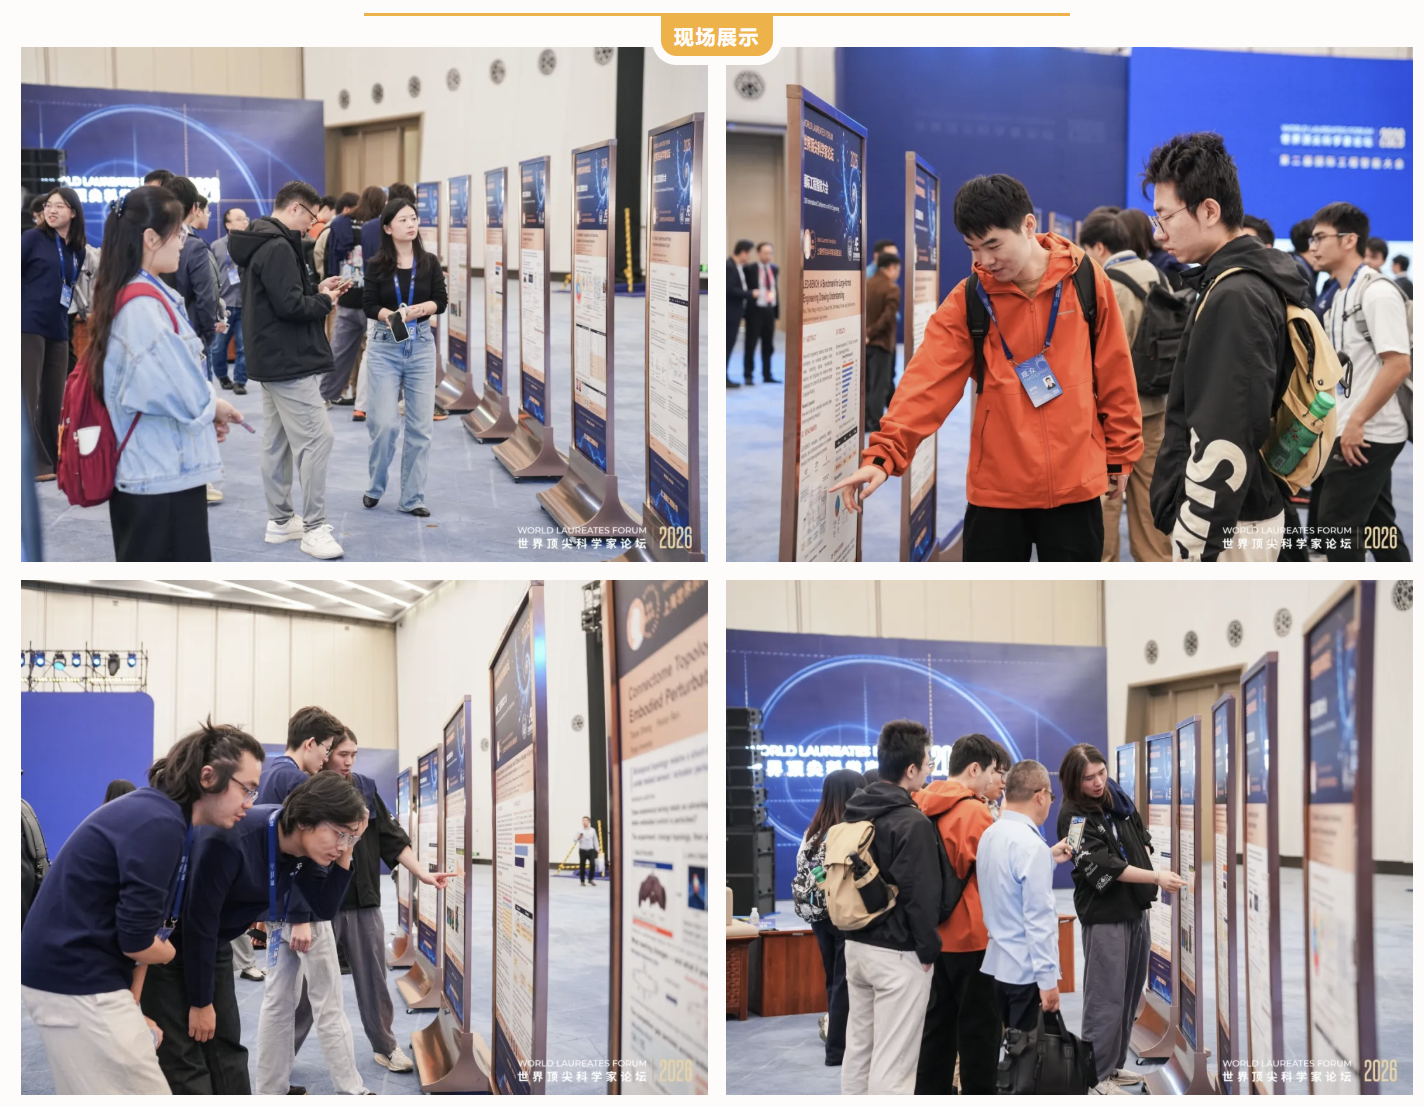
2026年10月31日,2026世界顶尖科学家论坛第二届国际工程智能大会在上海临港圆满闭幕。本次大会首次设置论文征集环节,在现场以海报形式集中展示入选成果,并举办颁奖仪式。同济大学长聘特聘教授、教育部“长江学者”李辉介绍论文征集与评审情况,并宣读获奖名单。本届Workshop共评出2篇最佳论文、7篇最佳论文候选及11篇杰出论文。
评选回顾
本届大会面向高校、科研机构与企业界启动论文及产业技术报告征集,共收到来自国内外 30 余家独立单位的 57 篇投稿,聚焦具身智能、大模型、智能体、医学 AI 等前沿方向,既有学术界的理论探索,也有产业一线的实践成果。经 20 位专家(含企业界 4 位、学术界 16 位)独立评审,20 篇作品最终入选,荣获最佳论文奖、最佳论文候选奖与杰出论文奖。
获奖名单
最佳论文奖(2篇)
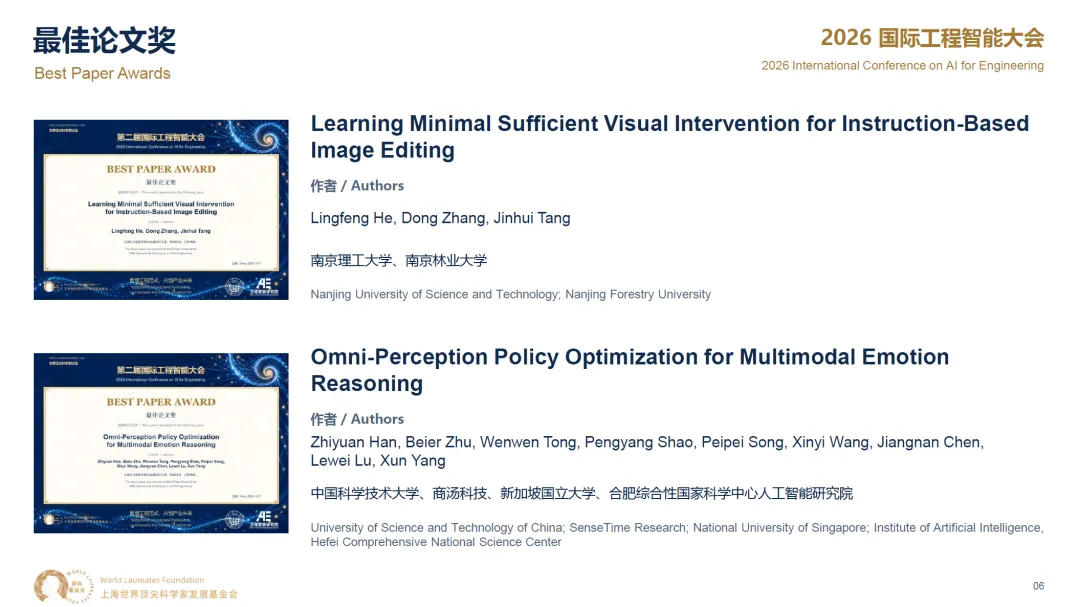
最佳论文奖
Learning Minimal Sufficient Visual Intervention for Instruction-Based Image Editing
作者:Lingfeng He, Dong Zhang, Jinhui Tang
单位:南京理工大学、南京林业大学
研究内容:指令式图像编辑中的最小充分视觉干预
最佳论文奖
Omni-Perception Policy Optimization for Multimodal Emotion Reasoning
作者:Zhiyuan Han, Beier Zhu, Wenwen Tong, Pengyang Shao, Peipei Song, Xinyi Wang, Jiangnan Chen, Lewei Lu, Xun Yang
单位:中国科学技术大学、商汤科技、新加坡国立大学、合肥综合性国家科学中心人工智能研究院
研究内容:多模态情感推理中的全感知策略优化
最佳论文候选奖(7篇)
七项成果获得最佳论文候选奖,涵盖大语言模型推理机制、工业机器人操作评测、单目定位与建图、图像生成评估及世界动作模型等方向,其中既有学术研究,也有企业技术报告。
最佳论文候选奖
(排名不分先后)
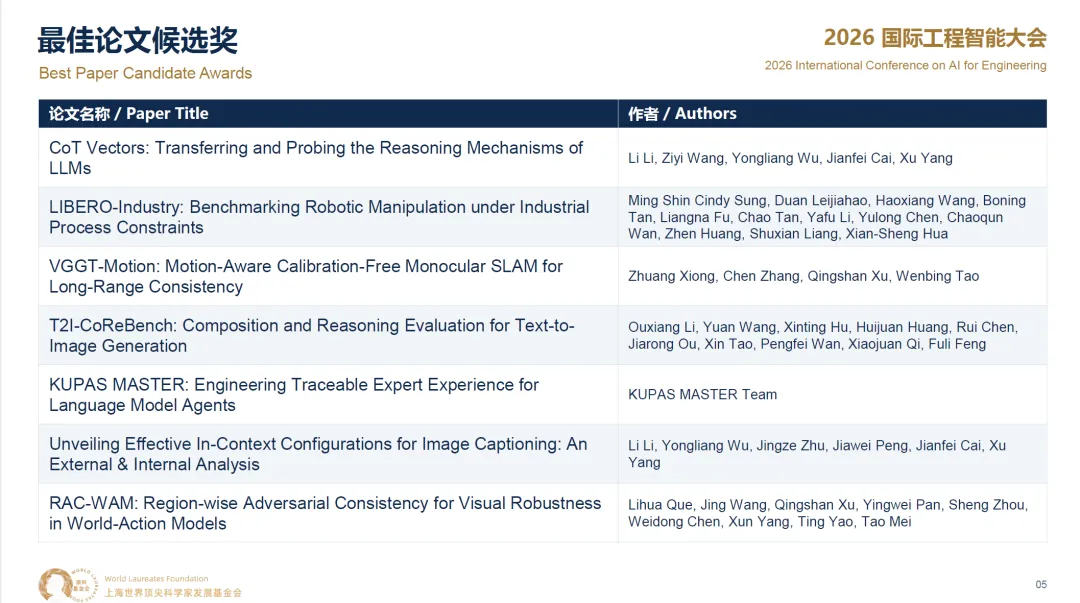
1、CoT Vectors: Transferring and Probing the Reasoning Mechanisms of LLMs
2、LIBERO-Industry: Benchmarking Robotic Manipulation under Industrial Process Constraints
3、VGGT-Motion: Motion-Aware Calibration-Free Monocular SLAM for Long-Range Consistency
4、T2I-CoReBench: Composition and Reasoning Evaluation for Text-to-Image Generation
5、KUPAS MASTER: Engineering Traceable Expert Experience for Language Model Agents
6、Unveiling Effective In-Context Configurations for Image Captioning: An External & Internal Analysis
7、RAC-WAM: Region-wise Adversarial Consistency for Visual Robustness in World-Action Models
杰出论文奖(11篇)
十一篇杰出论文涉及视频动作计数、工程图纸理解、夜间行人跟踪、异常检测、工程设计、医学图像分割及复杂环境巡检等任务,呈现了工程智能研究的多样性。
杰出论文奖
(排名不分先后)
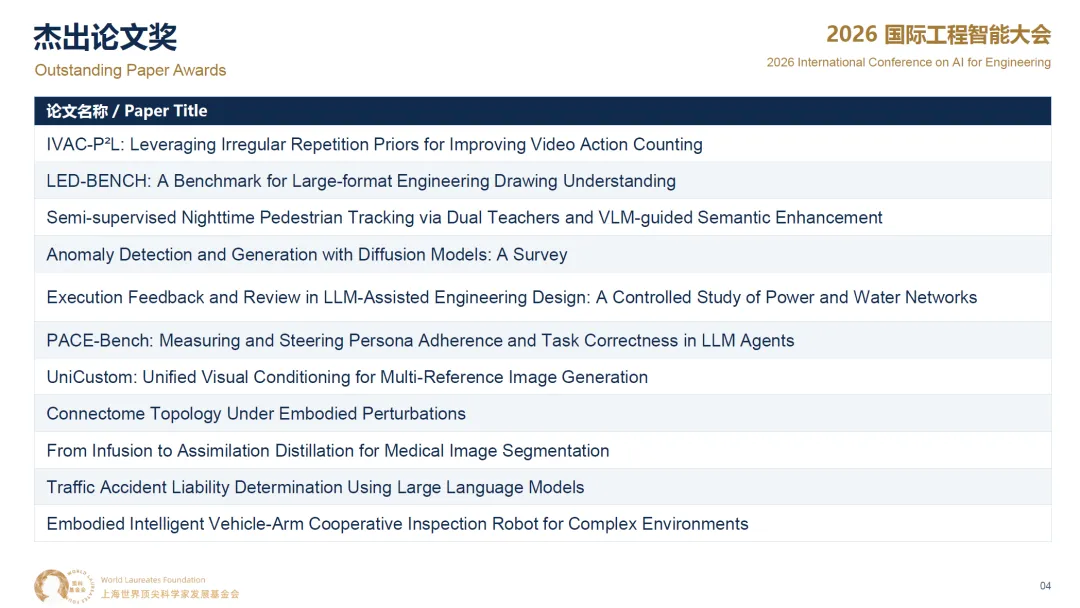
1、IVAC-P²L: Leveraging Irregular Repetition Priors for Improving Video Action Counting
2、LED-BENCH: A Benchmark for Large-format Engineering Drawing Understanding
3、Semi-supervised Nighttime Pedestrian Tracking via Dual Teachers and VLM-guided Semantic Enhancement
4、Anomaly Detection and Generation with Diffusion Models: A Survey
5、Execution Feedback and Review in LLM-Assisted Engineering Design: A Controlled Study of Power and Water Networks
6、PACE-Bench: Measuring and Steering Persona Adherence and Task Correctness in LLM Agents
7、UniCustom: Unified Visual Conditioning for Multi-Reference Image Generation
8、Connectome Topology Under Embodied Perturbations
9、From Infusion to Assimilation Distillation for Medical Image Segmentation
10、Traffic Accident Liability Determination Using Large Language Models
11、Embodied Intelligent Vehicle-Arm Cooperative Inspection Robot for Complex Environments
在此,向所有获奖团队表示热烈祝贺,向每一位投稿作者、评审专家以及参与海报展示与交流的同仁致以诚挚感谢!
从工程图纸理解、基础设施网络设计到机器人巡检,从大模型推理到多模态理解,本届获奖成果以多元路径展现了人工智能与工程问题深度融合的探索图景。论文海报展示与评选不仅为这些研究提供了交流平台,也在不同领域的研究者与产业团队之间搭建起合作的桥梁。
作为大会首次论文征集与评选活动,本届征集为大会注入了丰富的研究内容,集中呈现了工程智能领域从理论探索到产业实践的多元成果。期待更多研究者与产业团队围绕真实工程问题持续交流,在协同探索中推动研究成果加速走向工程应用。
点击链接查阅获奖论文详细内容
Workshop 论文海报 | 2026 国际工程智能大会
 English